



- 글자크기


케이엔알시스템, 휴머노이드 로봇 하체 관절 구동 최적화 'QDD 액추에이터' 개발
"유압 및 하이브리드 이어 전동식 액추에이터 풀라인업 구축 추진"
박기훈 기자
| pkh@newsprime.co.kr |
2026.11.04 10:20:09
"유압 및 하이브리드 이어 전동식 액추에이터 풀라인업 구축 추진"
[프라임경제] 로봇전문기업 케이엔알시스템(199430)은 휴머노이드의 하체 관절 구동에 최적화된 복합 유성기어형 고(高)토크 'QDD(Quasi-Direct Drive, 준직접구동) 액추에이터' 개발을 완료하고, 본격적인 제품 출시 및 라인업 확장을 위한 준비에 들어갔다고 4일 밝혔다.
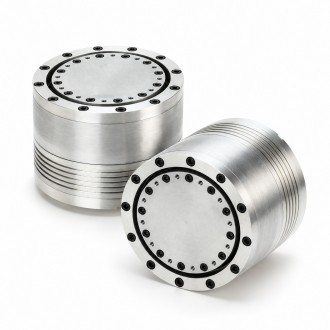
케이엔알시스템이 'QDD 액추에이터' 개발을 완료했다. ⓒ 케이엔알시스템
케이엔알시스템은 이미 국내에서 독보적인 유압 액추에이터 기술력을 보유하고 있다. 이를 기반으로 최대 토크 1600Nm급 '하이브리드 액추에이터' 개발까지 완료한 상태에서 이번에 전동식 액추에이터를 처음으로 개발 완료했다.
이를 계기로 전동식 액추에이터 추가 라인업을 빠르게 선보일 계획이며, 2027년까지 구동방식 전반을 아우르는 '로봇용 액추에이터 풀 라인업' 구축에도 나선다는 방침이다.
해외에서는 유압, 전동, 하이브리드 등 액추에이터 풀 라인업 구축에 성공한 몇몇 대기업이 존재하지만 로봇 전용 액추에이터로 좁혀보면 국내외를 통틀어 케이엔알시스템이 유일하다.
이족보행 휴머노이드와 사족보행 로봇이 험한 지형과 외부충격에 유연하게 대응하면서 고하중 작업을 수행하기 위해서는 외력에 부드럽게 반응하는 '역구동성(Backdrivability)'과 함께 하중을 견디는 ‘강성’이 다리관절에 모두 충족되어야 가능하다.
그러나 일반적으로 두 성능은 한쪽을 높이면 다른 쪽이 낮아져서 두 요소를 동시에 확보하는 것이 휴머노이드 하지 구동의 핵심과제로 꼽혀왔다. 때문에 그간 로봇업계에서 활용되어온 기존의 QDD 액추에이터는 충격 흡수와 역구동성을 위해 감속비를 낮은 수준으로 설계해 왔다.
하지만 이는 모터의 토크 증폭에 한계가 있어서 고관절, 무릎, 발목 등 하지관절에 적용하면 부피 증가와 발열이 한계로 지적돼왔다.
전기모터는 본래 빠르게 돌고 힘은 약한 성질이 있는 반면에 로봇 관절은 천천히 돌면서 큰 힘이 필요하다. 따라서 중간에 감속기를 넣어 모터의 빠르고 약한 회전을 느리고 센 회전으로 바꾸게 되는 원리이다.
케이엔알시스템은 이 같은 로봇 개발의 근본적인 한계를 극복 및 대응하기 위해 '복합 유성기어(Compound Planetary Gear)'형 '양방향 구동 기어(Bi-Lateral Gear Drive, BGD)'로 역구동성과 강성을 함께 잡는 기술적 해법으로 풀어냈다.
이는 로봇 관절에 사용되는 고효율 감속기 기술로, 특히 휴머노이드 로봇의 힘, 움직임의 유연성, 충격 대응 능력을 향상시키는 데 중요한 기술이다. 모터가 관절을 강하게 움직일 수 있으면서도 외부에서 관절에 힘을 가하면 모터 쪽으로 역회전 시킬 수 있다.
또한 기존 유성기어 대비 축 방향 두께를 크게 줄인 초박형 설계를 유지하면서도, 기존 QDD 대비 2~4배 이상 높은 고감속비를 실현했다. 특히 감속비가 높아져도 역구동성을 잃지 않는 양방향 기어 설계를 바탕으로 고하중을 견디는 강성과 외부충격을 부드럽게 흡수하는 우수한 순응성을 한 번에 구현해낸 것이 특징이다.
복합 유성기어는 기계적 구조이고, BGD는 그 구조를 활용하여 높은 역구동성을 실현하려는 구동기술이다. 복합 유성기어는 여러 개의 기어가 서로 연결되어 회전하면서 작은 공간에서 매우 큰 힘을 만들어내는 감속기 구조이다.
특히 휴머노이드 로봇의 어깨, 팔꿈치, 무릎처럼 작은 크기로 큰 힘(토크)을 내야 하는 관절에 활용되는 기술이다. 태양을 중심으로 행성이 공전하는 모습과 비슷하다고 해서 유성기어라고 부른다.
케이엔알시스템이 개발한 복합 유성기어형 고토크 QDD 액추에이터는 직경 110mm, 높이 83mm의 콤팩트한 외형에 1.76kg의 가벼운 본체 무게에도 불구하고 정격 토크 121Nm, 순간 최대 토크 308Nm의 강력한 회전력과 강한 토크를 발휘한다.
정격 토크는 연속으로 가동해도 과열되지 않고 유지 가능한 힘이며, 최대 토크는 로봇이 점프를 하거나 무거운 물건을 순간적으로 들어 올릴 때, 혹은 급가속·급정지할 때 순간적으로 낼 수 있는 한계 힘이다. 뉴턴미터(Nm)는 돌리는 힘인 토크의 단위로, 308Nm은 1미터 길이의 막대 끝에 31.4kg의 무게가 실리는 것과 같은 회전력을 의미한다.
케이엔알시스템은 이번 QDD 액추에이터 개발 완료를 바탕으로 국내외 로봇 플랫폼과 적용처에 따라 다양한 라인업을 추가로 확대해 나간다는 계획이다.
김명한 케이엔알시스템 대표는 "이번 복합 유성기어형 고토크 QDD 액추에이터 개발로 고출력과 유연한 충격 순응성이 동시에 요구되는 차세대 휴머노이드 로봇 하지 관절 분야에서 우리회사의 주요 로봇부품 개발역량이 다시 한번 입증됐다"고 강조했다.
이어 "유압부터 하이브리드, 전동식 액추에이터까지 완벽한 풀 라인업을 빠르게 갖춰 종합 액추에이터 전문기업으로 거듭날 것"이라고 말했다.


저작권자(c) 프라임경제, 무단전재 및 재배포금지, AI 학습 및 활용 금지
많이 본 뉴스

(우) 07333 서울시 영등포구 여의대방로67길 9 (여의도동 44-33) 두일빌딩3층 | Tel : 02-761-6114 | Fax : 02-761-6163
상호명 : (주)프라임경제 (제호:프라임경제) | 회장 : 이승찬 | 발행인 : 이종엽 | 편집인 : 이 호 | 청소년보호관리책임자 : 정호수
인터넷신문 등록 No.서울,아00487 등록일자:2008년01월04일 발행일자:2005년10월01일
Copyright ⓒ 2005 프라임경제 All rights reserved.
「본지는 한국신문윤리위원회의 서약사로서 신문윤리강령을 준수합니다.」
상호명 : (주)프라임경제 (제호:프라임경제) | 회장 : 이승찬 | 발행인 : 이종엽 | 편집인 : 이 호 | 청소년보호관리책임자 : 정호수
인터넷신문 등록 No.서울,아00487 등록일자:2008년01월04일 발행일자:2005년10월01일
Copyright ⓒ 2005 프라임경제 All rights reserved.
「본지는 한국신문윤리위원회의 서약사로서 신문윤리강령을 준수합니다.」

모바일 보기