



- 글자크기


DGIST 정순문 교수팀, 움직임을 빛으로 보여주는 무전원 소프트로봇 기술 개발
신축성 기계발광 섬유 활용 배터리·전자센서 없이 변형 감지...200% 이상 늘어나고 1000회 반복에도 발광 성능 유지
최병수 기자
| fundcbs@hanmail.net |
2026.11.03 09:16:03
[프라임경제] DGIST(대구경북과학기술원) 연구진이 별도의 전원 공급이나 전자 센서 없이 움직임에 따라 빛을 내는 소프트로봇 기술을 개발했다.
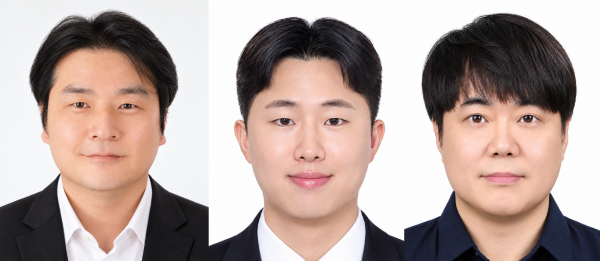
사진은 왼쪽부터 이번 연구를 이끈 DGIST 첨단기술공학과 정순문 교수, 공동 제1저자인 이민석 석사과정생, 송성규 전임연구원. ⓒ DGISY
로봇의 변형 상태를 빛으로 확인할 수 있어 차세대 유연 로봇과 웨어러블 기술 분야에 활용될 것으로 기대된다.
DGIST 공학전문대학원 첨단기술공학과 정순문 교수 연구팀은 외부의 물리적 자극을 받으면 스스로 빛을 발생시키는 기계발광 소재를 활용해 소프트로봇의 움직임을 시각적으로 나타내는 기술을 구현했다고 밝혔다.
소프트로봇은 고무와 실리콘 등 탄성이 높은 소재를 기반으로 제작돼 사람의 근육이나 문어의 촉수처럼 유연하게 움직일 수 있다.
의료 분야와 재난 대응 등 다양한 영역에서 활용 가능성이 높지만, 움직임을 정밀하게 측정하기 위해서는 기존의 딱딱한 센서와 전자회로를 부착해야 하는 한계가 있었다. 이 과정에서 로봇의 유연성이 저하되고 구조가 복잡해지는 문제가 발생했다.
연구팀은 이러한 제약을 줄이기 위해 힘이나 압력, 굽힘 등의 자극에 반응해 빛을 내는 기계발광 현상을 적용했다.
발광 물질인 황화아연과 유연한 고분자 소재를 결합한 뒤 실리콘 튜브 내부에 넣어 신축성과 내구성을 갖춘 튜브형 발광 섬유를 제작했다.
개발된 섬유는 원래 길이보다 2배 이상 늘어나는 변형에도 대응할 수 있으며, 1000회 이상의 반복적인 신축 과정에서도 발광 성능을 안정적으로 유지했다.
연구팀은 해당 섬유를 소프트로봇 표면에 그물 형태로 적용해 성능을 확인했다. 로봇이 움직이면서 굽히거나 부풀어 오르면 변형이 발생한 부분에서 초록색 빛이 나타났다.
별도의 배터리나 전자 센서 없이도 로봇의 움직임과 형태 변화를 육안으로 확인할 수 있는 무전원 광학 감지 기술을 실현한 것이다.
정순문 교수는 "로봇의 유연한 움직임을 유지하면서 외부 전원 없이 변형 상태를 실시간으로 파악할 수 있다는 점에서 의미가 있다"며 "발광 성능과 내구성을 개선해 웨어러블 기기와 인공피부 등 인간과 로봇이 상호작용하는 다양한 유연 전자소자로 활용 범위를 확대할 계획"이라고 말했다.
이번 연구는 과학기술정보통신부와 한국연구재단의 개인기초연구사업 및 DGIST 기관고유사업 지원을 받아 진행됐다. DGIST 융합전공 이민석 석사과정생과 에너지환경연구부 송성규 전임연구원이 공동 제1저자로 참여했다.
연구 결과는 나노과학 및 첨단 소재 분야 국제학술지 'Small Structures' 10월호 표지 논문(Front Cover)으로 선정됐다.


저작권자(c) 프라임경제, 무단전재 및 재배포금지, AI 학습 및 활용 금지
많이 본 뉴스

(우) 07333 서울시 영등포구 여의대방로67길 9 (여의도동 44-33) 두일빌딩3층 | Tel : 02-761-6114 | Fax : 02-761-6163
상호명 : (주)프라임경제 (제호:프라임경제) | 회장 : 이승찬 | 발행인 : 이종엽 | 편집인 : 이 호 | 청소년보호관리책임자 : 정호수
인터넷신문 등록 No.서울,아00487 등록일자:2008년01월04일 발행일자:2005년10월01일
Copyright ⓒ 2005 프라임경제 All rights reserved.
「본지는 한국신문윤리위원회의 서약사로서 신문윤리강령을 준수합니다.」
상호명 : (주)프라임경제 (제호:프라임경제) | 회장 : 이승찬 | 발행인 : 이종엽 | 편집인 : 이 호 | 청소년보호관리책임자 : 정호수
인터넷신문 등록 No.서울,아00487 등록일자:2008년01월04일 발행일자:2005년10월01일
Copyright ⓒ 2005 프라임경제 All rights reserved.
「본지는 한국신문윤리위원회의 서약사로서 신문윤리강령을 준수합니다.」

모바일 보기