



- 글자크기


DGIST 김기섭 교수팀, 세계 로봇학회 IROS 2026 '최우수 논문상' 수상
1933편 중 단독 선정...공간 변화 장기간 기억하는 '로봇 장기 메모리' 기술 주목
최병수 기자
| fundcbs@hanmail.net |
2026.10.07 09:25:20
[프라임경제] 로봇이 한 공간에서 발생하는 변화를 장기간 기억하고 과거의 상황까지 추론할 수 있도록 하는 새로운 기술이 개발돼 세계 로봇 연구진의 주목을 받고 있다.
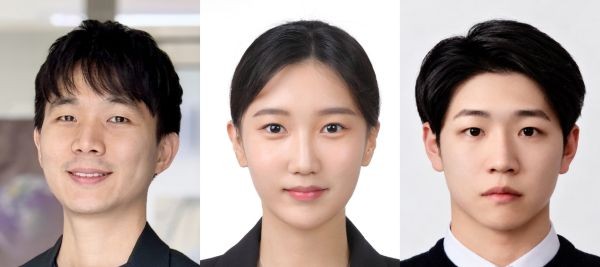
DGIST 로봇및기계전자공학과 김기섭 교수(왼쪽), 이유민 석사과정생(가운데), 주효석 석박사통합과정생(오른쪽). 연구팀은 'IEEE/RSJ IROS 2026'에서 1933편의 논문 가운데 최우수 논문상(Best Paper Award)을 수상했다. ⓒ DGIST
DGIST(총장 이건우)는 로봇및기계전자공학과 김기섭 교수 연구팀이 국제 로봇 학술대회인 'IEEE/RSJ IROS 2026'에서 최우수 논문상(Best Paper Award)을 수상했다고 밝혔다.
IROS는 자율주행과 로봇 인공지능, 로봇 인지 등 다양한 분야의 첨단 연구가 발표되는 세계적인 로봇 학술대회다.
올해는 모두 1933편의 논문이 출품된 가운데 김기섭 교수팀의 연구가 최우수 논문으로 단독 선정됐다.
이번 연구의 핵심은 로봇이 특정 공간을 반복적으로 관찰하면서 그곳에서 일어난 물체의 이동과 변화를 지속적으로 저장할 수 있도록 한 '장기 메모리' 기술이다.
기존 로봇은 새로운 환경 정보를 지도에 반영하는 과정에서 기존에 확보한 정보를 잃거나, 서로 다른 시간대에 관찰한 동일한 물체를 하나의 대상으로 인식하는 데 어려움이 있었다.
연구팀은 이러한 문제를 해결하기 위해 'LT-Mem'이라는 장기 메모리 시스템을 개발했다.
LT-Mem은 로봇이 공간을 여러 차례 이동하면서 얻은 정보를 시간의 흐름에 따라 축적하고, 물체가 언제 어디로 이동했는지를 연결해 기억하는 방식이다.
이에 따라 로봇은 단순히 현재 위치에 있는 물체를 파악하는 것을 넘어 과거의 위치와 변화 과정까지 추적할 수 있다.
특히 연구팀은 영상만으로 공간 정보를 구축할 수 있는 자체 기술 'MR.ScaleMaster'를 접목했다. 고가의 라이다(LiDAR) 센서를 추가로 사용하지 않고도 로봇이 촬영한 비디오를 활용해 서로 다른 시점의 장면을 하나의 3차원 공간 정보로 연결할 수 있도록 한 것이 특징이다.
이를 통해 로봇은 자주 위치가 바뀌는 의자와 오랜 기간 같은 자리를 유지하는 가구를 구별하고, 특정 물체가 과거 어느 위치에 있었는지와 같은 시간적 정보를 바탕으로 질문에 답할 수 있다.
연구팀은 또 공간 인식 기술과 메모리 관리 체계를 결합해 인공지능이 처리해야 할 데이터의 양도 크게 줄였다. 모든 과거 영상을 반복적으로 분석하는 기존 방식과 비교해 약 16분의 1에 해당하는 토큰만 활용하면서도 더 높은 추론 성능을 구현했다.
아울러 로봇의 장기 기억 능력을 객관적으로 측정할 수 있도록 새로운 평가 방법인 'LT-VQA'도 제안했다. 단순한 공간 인식을 넘어 시간에 따라 축적된 정보를 얼마나 정확하게 활용하는지를 평가할 수 있다는 점에서 후속 연구에도 활용될 것으로 기대된다.
김기섭 교수는 "이번 연구는 로봇이 현재의 환경만 바라보는 것이 아니라 시간에 따라 변화하는 공간을 경험하고 이를 장기적인 기억으로 활용할 수 있다는 가능성을 보여준다"며 "향후 가정용 서비스 로봇은 물론 물류·시설관리 등 장기간 복잡한 환경에서 작동해야 하는 로봇의 지능 향상에 기여할 수 있을 것"이라고 말했다.
이번 연구는 과학기술정보통신부와 한국연구재단의 우수신진 연구사업 및 기초연구사업, 정보통신기획평가원(IITP) AI스타펠로우십의 지원을 받아 진행됐다. 논문에는 김기섭 교수가 교신저자로 참여했으며, 이유민 석사과정생이 제1저자, 주효석 석박사통합과정생이 공동저자로 이름을 올렸다.


저작권자(c) 프라임경제, 무단전재 및 재배포금지, AI 학습 및 활용 금지
많이 본 뉴스

(우) 07333 서울시 영등포구 여의대방로67길 9 (여의도동 44-33) 두일빌딩3층 | Tel : 02-761-6114 | Fax : 02-761-6163
상호명 : (주)프라임경제 (제호:프라임경제) | 회장 : 이승찬 | 발행인 : 이종엽 | 편집인 : 이 호 | 청소년보호관리책임자 : 정호수
인터넷신문 등록 No.서울,아00487 등록일자:2008년01월04일 발행일자:2005년10월01일
Copyright ⓒ 2005 프라임경제 All rights reserved.
「본지는 한국신문윤리위원회의 서약사로서 신문윤리강령을 준수합니다.」
상호명 : (주)프라임경제 (제호:프라임경제) | 회장 : 이승찬 | 발행인 : 이종엽 | 편집인 : 이 호 | 청소년보호관리책임자 : 정호수
인터넷신문 등록 No.서울,아00487 등록일자:2008년01월04일 발행일자:2005년10월01일
Copyright ⓒ 2005 프라임경제 All rights reserved.
「본지는 한국신문윤리위원회의 서약사로서 신문윤리강령을 준수합니다.」

모바일 보기