



- 글자크기


'발 대신 휠' 아틀라스…보스턴다이나믹스 '극한 제어' 시험
고토크·고속 영역서 모터 성능 검증…강화학습·심투리얼 활용해 실제 하드웨어 대응력 높여
노병우 기자
| rbu@newsprime.co.kr |
2026.11.10 09:17:41
[프라임경제] 발 대신 바퀴를 단 휴머노이드 로봇이 옆으로 빠르게 이동하고 공중에서 몸을 한 바퀴 돌린 뒤 착지한다. 새로운 이동 로봇처럼 보이지만 보스턴다이나믹스가 이번 실험에서 확인하려 한 대상은 휠 자체가 아니었다.
현대자동차그룹 로봇 전문 계열사 보스턴다이나믹스는 9일(현지시간) 휴머노이드 로봇 아틀라스(Atlas)에 발 대신 휠을 장착해 고난도 동작을 수행하는 연구 영상을 공개했다.
휠 타입 아틀라스는 상용화를 염두에 둔 제품이 아닌 연구용 플랫폼이다. 기존 발목 구동 장치에 스쿠터용 휠을 장착해 모터와 전신 제어 기술이 높은 부하에서도 안정적으로 작동하는지 확인하는 데 활용됐다.

아틀라스 휠타입이 방향을 전환하며 주행하는 모습. ⓒ 현대자동차그룹
휠 주행은 출발과 방향 전환, 정지 과정에서 실제 하중을 지탱한 채 높은 토크와 회전 속도를 반복적으로 요구한다. 모터의 성능 한계를 검증하기에 적합한 조건이다.
보스턴다이나믹스는 기존 아틀라스의 발목 액추에이터에 어댑터를 이용해 휠을 장착하고 소프트웨어에서는 이를 계속 회전할 수 있는 발목 관절처럼 구현했다. 하드웨어를 크게 바꾸지 않고도 구동계와 제어 알고리즘에 높은 부하를 걸 수 있는 환경을 만들었다.
이번 연구에서는 실제 아틀라스와 가상환경 속 아틀라스의 차이를 줄이는 작업도 함께 진행됐다.
강화학습을 활용해 가상환경에서 다양한 움직임을 반복 학습시킨 뒤 실제 로봇에 적용하는 심투리얼(sim-to-real) 방식이다. 시뮬레이션 속 모터가 실제보다 강하게 설정되면 물리적으로 구현하기 어려운 동작을 학습할 수 있어 실제 모터의 토크와 속도, 제어 특성을 가상환경에 정밀하게 반영했다.
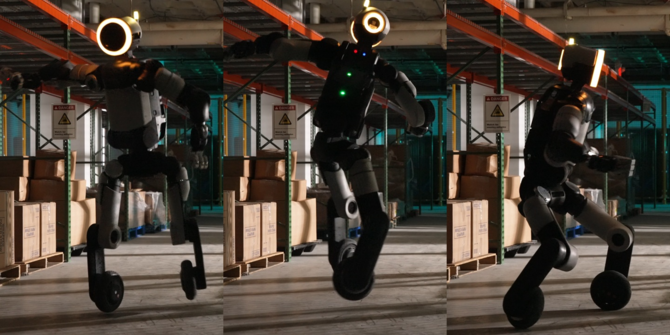
아틀라스 휠타입이 360도 회전 점프를 수행하는 모습. ⓒ 현대자동차그룹
영상에서 가장 눈에 띄는 장면은 아틀라스의 360도 회전 점프다. 사람의 움직임을 기록한 모션캡처 데이터를 활용해 궤적을 학습했고 실제 로봇에서도 첫 시도에 성공했다.
개발진이 더 흥미롭게 본 동작은 옆으로 이동하는 '사이드 대시(Side Dash)'였다. 강화학습 과정에서 휠을 굴려 측면으로 이동하는 방법을 아틀라스가 찾아냈다.
앤디 우(Andy Wu) 아틀라스 제어 엔지니어는 "학습 과정에서 로봇이 점프하면서 측면으로 이동하는 사이드 대시를 수행하는 모습이 특히 인상적이었다"며 휠을 활용한 이동 방식이 학습 과정에서 나온 점을 강조했다.
실제 모터 특성을 반영한 시뮬레이션 덕분에 강화학습으로 익힌 움직임을 물리 로봇에서도 구현할 수 있었다.
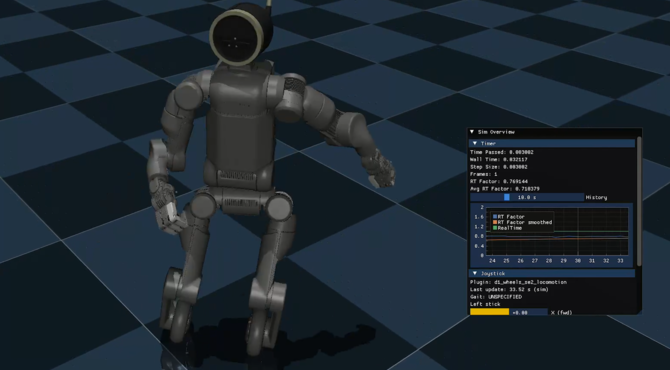
가상 환경에서 동작을 학습하고 있는 아틀라스 휠타입. ⓒ 현대자동차그룹
보스턴다이나믹스는 향후 일부 액추에이터가 정상적으로 작동하지 않는 조건에서도 로봇이 자세와 움직임을 유지할 수 있는지 연구할 계획이다. 장시간 로봇을 운용해야 하는 산업 현장에서는 정상 상태의 성능과 함께 예외 상황에 대한 대응력도 중요해서다.
아틀라스는 올해 제품형 휴머노이드 공개 이후 실제 산업 현장 투입을 준비하고 있다. 현대차그룹과 구글 딥마인드 등에 제품형 아틀라스를 배치하고 자동차 제조 환경을 포함한 실제 작업에서 훈련을 진행하는 단계다.
이번에 공개된 휠 타입 아틀라스가 그대로 상용화될 계획은 없다. 보스턴다이나믹스는 이번 연구에서 확보한 모터 모델링과 전신 강화학습 결과를 기본형 아틀라스의 제어 안정성과 신뢰성을 높이는 데 활용할 방침이다.
발 대신 휠을 단 아틀라스의 360도 회전 점프와 측면 이동은 이런 연구 과정을 눈에 보이게 만든 결과다. 보스턴다이나믹스는 휠이라는 까다로운 조건에서 모터와 전신 제어 기술을 반복 검증하며 실제 하드웨어의 대응 범위를 확인했다.


저작권자(c) 프라임경제, 무단전재 및 재배포금지, AI 학습 및 활용 금지
많이 본 뉴스

(우) 07333 서울시 영등포구 여의대방로67길 9 (여의도동 44-33) 두일빌딩3층 | Tel : 02-761-6114 | Fax : 02-761-6163
상호명 : (주)프라임경제 (제호:프라임경제) | 회장 : 이승찬 | 발행인 : 이종엽 | 편집인 : 이 호 | 청소년보호관리책임자 : 정호수
인터넷신문 등록 No.서울,아00487 등록일자:2008년01월04일 발행일자:2005년10월01일
Copyright ⓒ 2005 프라임경제 All rights reserved.
「본지는 한국신문윤리위원회의 서약사로서 신문윤리강령을 준수합니다.」
상호명 : (주)프라임경제 (제호:프라임경제) | 회장 : 이승찬 | 발행인 : 이종엽 | 편집인 : 이 호 | 청소년보호관리책임자 : 정호수
인터넷신문 등록 No.서울,아00487 등록일자:2008년01월04일 발행일자:2005년10월01일
Copyright ⓒ 2005 프라임경제 All rights reserved.
「본지는 한국신문윤리위원회의 서약사로서 신문윤리강령을 준수합니다.」

모바일 보기